
Estudantes da UFRN apresentam TimBot, robô que resolve labirintos
Protótipo do PET-CC usa sensores a laser e algoritmo para navegar sem comandos
Por Redação Os Três Poderes ·
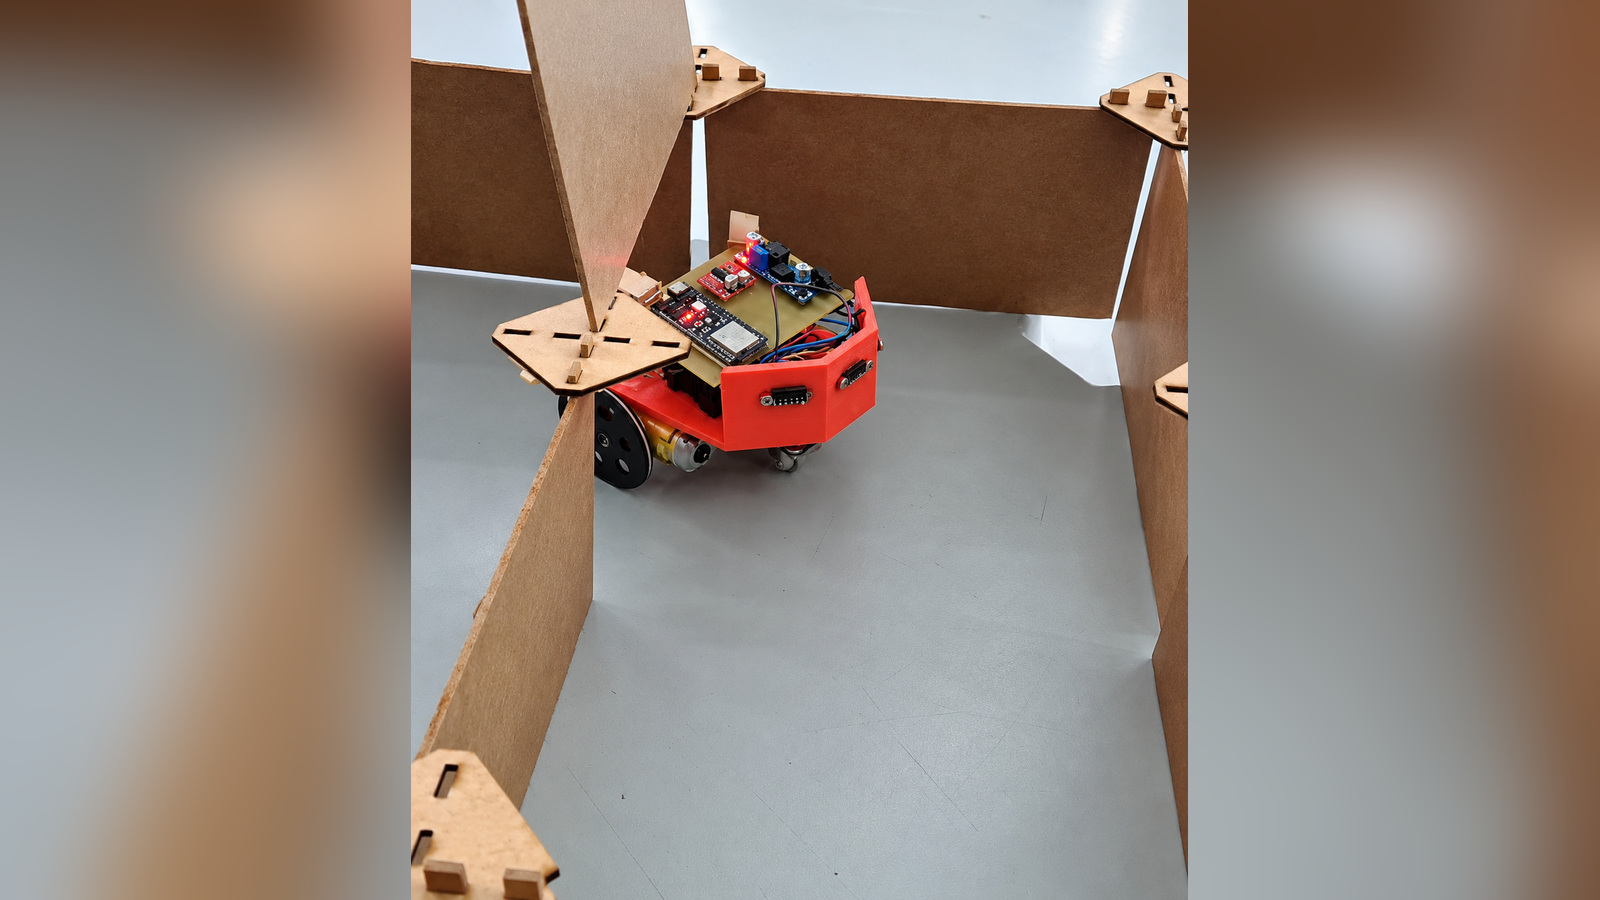
Estudantes da Universidade Federal do Rio Grande do Norte (UFRN) apresentaram o TimBot, um robô inspirado no timbu que percorre labirintos de forma autônoma, segundo o Programa de Educação Tutorial de Ciência da Computação (PET-CC). O protótipo integra iniciativas do Proto-PET, voltadas a sistemas embarcados e à divulgação de conhecimentos em computação.
Como o protótipo opera
De acordo com os responsáveis pelo projeto, o TimBot utiliza um microcontrolador ESP32-S3 para processar dados e acionar os motores. Três sensores a laser posicionados na parte frontal, em ângulos de 45 graus entre si, medem distâncias para identificar obstáculos e passagens. Com essas informações, o sistema decide avançar, curvar, evitar colisões ou retornar quando encontra um beco sem saída.
O algoritmo que orienta a navegação foi inspirado na busca em profundidade, técnica que explora rotas de forma organizada e permite retomar caminhos quando necessário. A equipe relata que calibração de sensores, alimentação elétrica, dimensões do chassi e melhorias no código foram etapas essenciais para otimizar o desempenho.
Origem e objetivos
Segundo o PET-CC, a ideia surgiu após o interesse do público em demonstrações interativas durante a Mostra de Profissões da UFRN. A proposta foi criar um equipamento que evidenciasse, na prática, conteúdos de programação, eletrônica e robótica. O nome TimBot combina a referência ao timbu, mascote do programa, com “bot”, abreviação de robô, e dialoga com desafios do tipo Micro-Mouse, em que pequenos robôs exploram labirintos sem orientação humana.
Equipe e compartilhamento
O desenvolvimento foi conduzido pelos estudantes Thiago Freire Cavalcante e Renê Garmatter Neto de Araujo, integrantes do PET-CC/UFRN, e por Mariana Jamile dos Santos Ferreira, aluna do Bacharelado em Tecnologia da Informação da universidade. A equipe disponibilizou o código-fonte do robô e o modelo tridimensional do chassi para que interessados possam reproduzir ou adaptar o projeto.
Formação e relevância local
O projeto soma experiência prática à formação acadêmica, ao articular software, hardware e sensores, e contribui para a difusão da robótica no estado, conforme o PET-CC. A iniciativa reforça a presença de projetos de tecnologia desenvolvidos na UFRN com potencial de engajar novos estudantes em computação e áreas afins.
Comentários (0)
Ainda não há comentários. Seja o primeiro a comentar.
Leia também
 Rio Grande do Norte
Caicó: prefeito Dr. Tadeu avalia reforma administrativa, dizem fontes
Mudanças atingiriam cargos de confiança e secretarias; informação não foi confirmada oficialmente
 Rio Grande do Norte
Em Caicó, PT ganha fôlego na oposição e bastidores falam em disputa por comando
Avaliações de atores políticos locais indicam fortalecimento após 2026 e movimentação interna; informações não foram confirmadas oficialmente
 Rio Grande do Norte
RN tem 513 denúncias na Pardal no 2º turno; Natal lidera com 183
Atualização das 9h05 desta segunda (26) aponta registros em 54 municípios; Mossoró também figura entre os maiores volumes